Circuit Analysis
Działanie 7-kanałowego sterownika indukcyjnego ULN2003A opiera się na pięciu kolejnych etapach elektrycznych i magnetycznych:
1. **Wysterowanie wejścia logicznego i polaryzacja bazy Darlingtona:** Gdy sterownik wystawia stan wysoki (+5.0 V) na wejściu (np. P_IN1), prąd wpływa do pinu 1 przez wewnętrzny rezystor 2.7 kΩ. Napięcie przewyższa sumaryczne napięcie przewodzenia dwóch złączy baza-emiter (VBE1 + VBE2 ≈ 1.4 V), dostarczając ~1.3 mA prądu bazy. Złożony tranzystor Darlingtona przechodzi w stan aktywnego przewodzenia.
2. **Wzbudzenie cewki indukcyjnej i zwieranie do masy:** Tranzystor wyjściowy wchodzi w nasycenie, ściągając pin 16 (1C) do napięcia VCE(sat) ≈ 1.1 V względem masy (pin 8). Na cewce L1 pojawia się napięcie skuteczne VCC - VCE(sat) ≈ 12 V - 1.1 V = 10.9 V. Prąd narasta wykładniczo zgodnie z zależnością i(t) = (V/R) * (1 - e^(-t / tau)), gdzie tau = L / R, aż do osiągnięcia siły przyciągnięcia kotwicy.
3. **Stan ustalony nasycenia i rozpraszanie mocy:** Podczas ciągłego zasilania cewki prąd stabilizuje się na poziomie IC = (VCC - VCE(sat)) / R_coil. Para Darlingtona rozprasza moc PD = VCE(sat) * IC + VIN * IIN. Przy czterech kanałach obciążonych prądem 150 mA każdy, całkowita moc strat mieści się w limicie 1.0 W obudowy PDIP-16 (rezystancja termiczna złącze-otoczenie R_thetaJA = 67 °C/W).
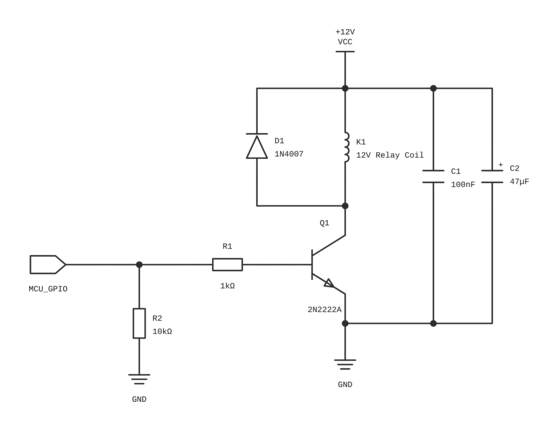
4. **Wyłączenie sterowania i gaszenie przepięcia indukcyjnego (Flyback Clamping):** Gdy na wejściu pojawi się stan niski (0 V), prąd bazy zanika, a tranzystor wyłącza się w czasie poniżej 0.5 µs. Nagłe przerwanie prądu cewki wywołuje natychmiastowe przepięcie indukcyjne (V_L = -L * dI/dt). Napięcie kolektora rośnie powyżej szyny +12 V, aż wewnętrzna dioda gasząca zacznie przewodzić przy V_clamp = VCC + VF ≈ 12 V + 1.2 V = 13.2 V. Zgromadzona energia (E = 1/2 * L * I^2) krąży w obwodzie diody, bezpiecznie zamieniając się w ciepło na rezystancji uzwojenia.
5. **Odsprzęganie szyny zasilania i powrót prądów masy:** Przełączanie obciążeń indukcyjnych generuje zakłócenia dI/dt na szynie +12 V. Kondensator ceramiczny C1 (100 nF) odprowadza szpilki wysokiej częstotliwości do masy, natomiast kondensator elektrolityczny C2 (100 µF) stanowi lokalny bufor energii, zapobiegając spadkom napięcia zasilającego mikrokontroler.